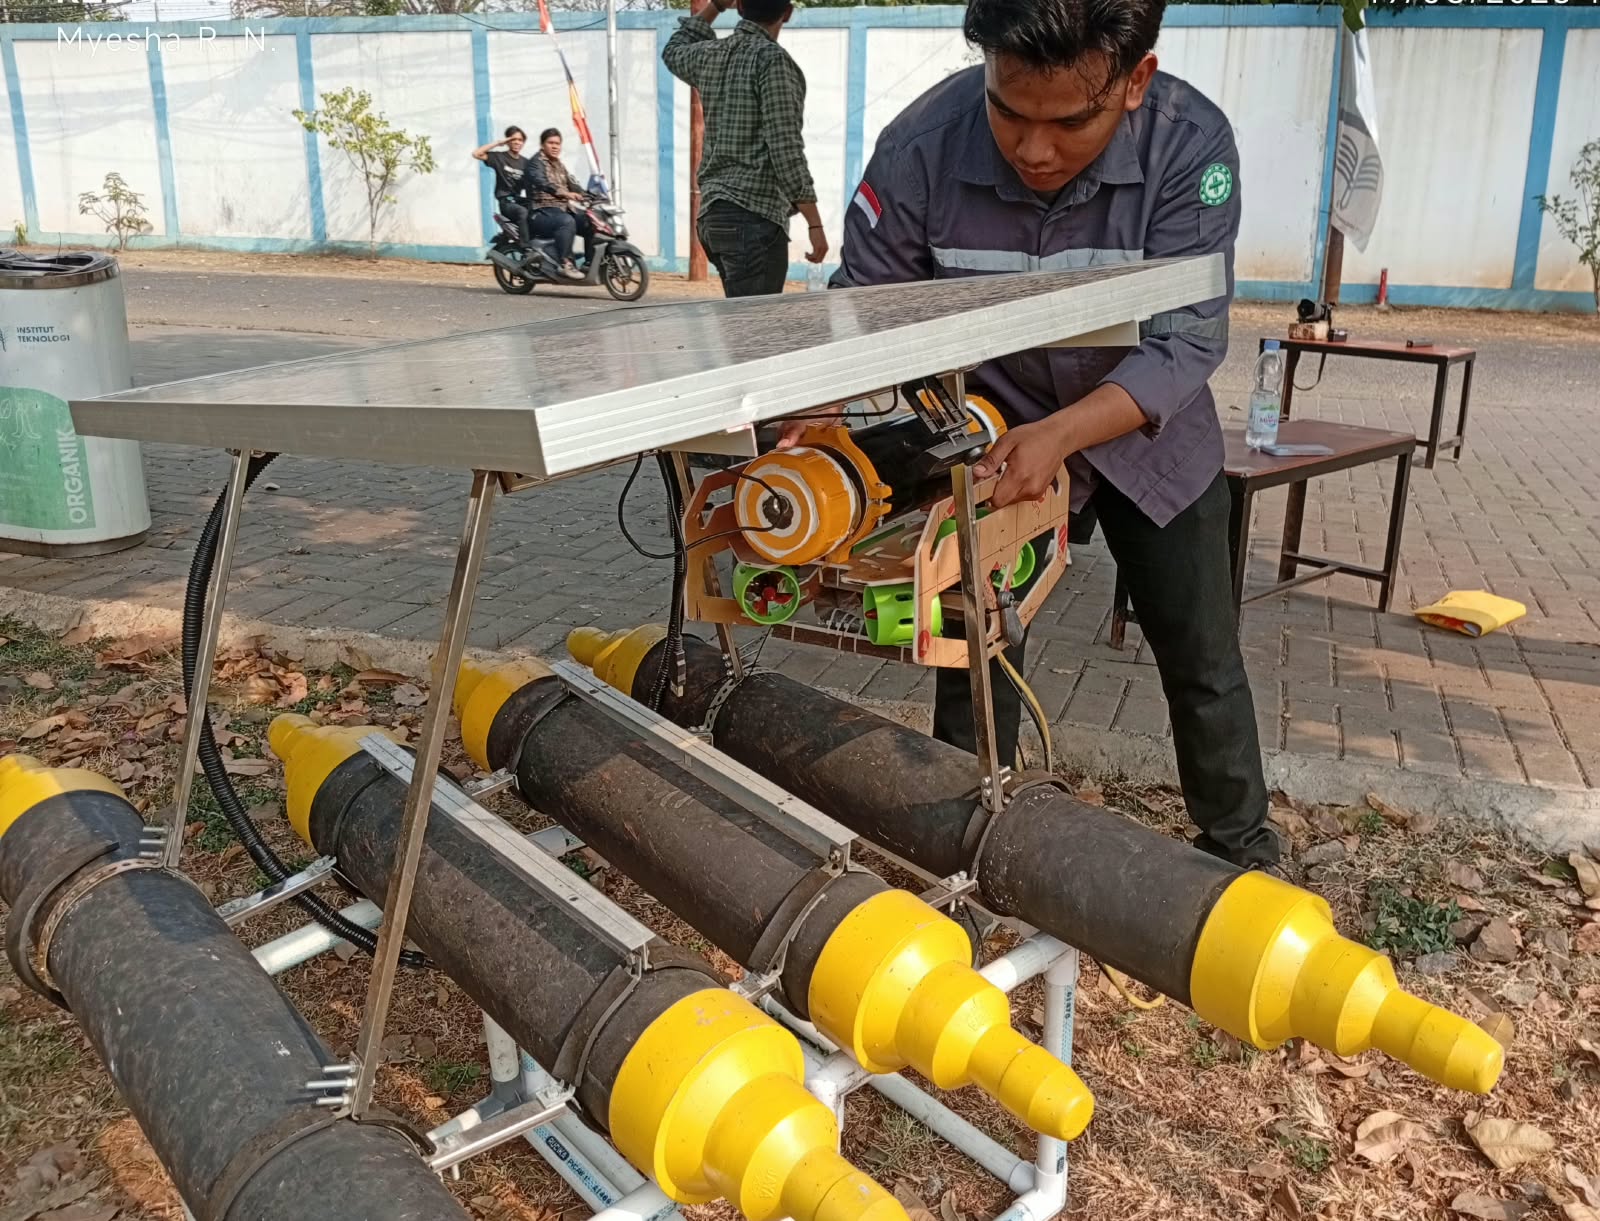
Pada subsistem monitoring, dua sensor INA219 digunakan untuk mengukur tegangan pada sisi panel surya dan sisi beban. Sensor ACS712 30A digunakan untuk mengukur arus pada sisi panel surya, sedangkan sensor ACS758 100A digunakan untuk mengukur arus pada sisi beban. Data hasil pengukuran sensor kemudian diproses oleh Arduino Nano dan diteruskan melalui Set-Top Box (STB) ke sistem monitoring Node-RED untuk ditampilkan secara real-time. Dengan sistem tersebut, kondisi kelistrikan pada sisi panel surya dan beban dapat dipantau secara langsung.
Menurut John, penggabungan sistem tersebut bertujuan meningkatkan fleksibilitas dan efisiensi pengoperasian. Operator tidak perlu terus-menerus berada di dekat perangkat komunikasi hanya untuk menjaga koneksi dan memantau kondisi kelistrikan ROV.
“Operator bisa lebih fleksibel dan lebih leluasa mengoperasikan. Jadi ketika drone masuk ke bawah permukaan air dan panel sudah berada pada posisi operasional di air, operator tidak harus standby di perangkat sinyalnya. Operator tetap dapat mengendalikan dan memantau ROV,” imbuhnya.
John mengungkapkan, salah satu tantangan dalam pengembangan ROV adalah bagaimana mengirimkan data dari kendaraan bawah air secara efektif. Dalam sejumlah penelitian, komunikasi bawah air dikembangkan menggunakan berbagai media, termasuk kabel, gelombang akustik, dan komunikasi optik.
Ia menyebut terdapat penelitian yang mengembangkan metode transmisi alternatif menggunakan laser maupun frekuensi suara. Masing-masing metode memiliki karakteristik dan kebutuhan penerapan yang berbeda.
“Memang ada beberapa penelitian dari luar yang mengembangkan drone bawah air menggunakan laser untuk transmisi data. Ada juga yang menggunakan frekuensi suara. Tetapi teknologi itu masih dalam ruang lingkungan tertentu,” kata John.
Dalam pengembangan ini, John memilih pendekatan komunikasi hybrid dengan mempertimbangkan efisiensi, ketersediaan teknologi, dan kebutuhan operasional ROV. Sistem tersebut menggabungkan RF untuk komunikasi antara operator dan surface boat sebagai relay, serta RS-485 melalui kabel tether untuk komunikasi antara surface boat dan ROV.
Baca Juga:
Hasil pengujian menunjukkan sistem komunikasi dapat beroperasi pada jarak 5, 10, 15, hingga 20 meter dengan delay yang terukur pada rentang 0–1 milidetik.
Pada pengujian catu daya, panel surya menghasilkan tegangan pada kisaran 13,09–13,10 volt, dengan daya yang terukur berada pada rentang 18,48–41,25 watt. Sistem monitoring mampu menampilkan parameter tegangan dan arus pada sisi panel surya maupun beban secara real-time. Berdasarkan nilai tegangan dan arus yang terukur, sistem juga dapat memantau kondisi daya melalui dashboard Node-RED.
John mengatakan pengembangan tersebut masih dapat diperluas untuk mendukung penelitian bawah air yang lebih kompleks. Ia melihat ROV sebagai salah satu teknologi yang berpotensi mendukung kegiatan pemantauan dan penelitian di lingkungan bawah air.
Penelitian tersebut dibimbing dosen ITPLN, Dr. Ir. Samsurizal, S.T., M.T., IPM. Integrasi komunikasi hybrid, energi surya, dan IoT menjadi bagian penting dalam pengembangan ROV agar kendaraan bawah air tidak hanya mampu bergerak dan dikendalikan dari jarak jauh, tetapi juga dapat dipantau secara lebih terintegrasi.
Bagi John, pengembangan ROV bukan sekadar membangun sebuah drone bawah air. Teknologi tersebut menjadi ruang untuk menggabungkan sistem komunikasi, energi terbarukan, sistem kendali, dan IoT dalam satu perangkat yang dapat dikembangkan untuk mendukung kebutuhan penelitian dan pemantauan bawah air. (red)